오늘은 어제 완성한 Mini APM 탑재 자작 350쿼드를 들고 나가 비행을 해 보았습니다.
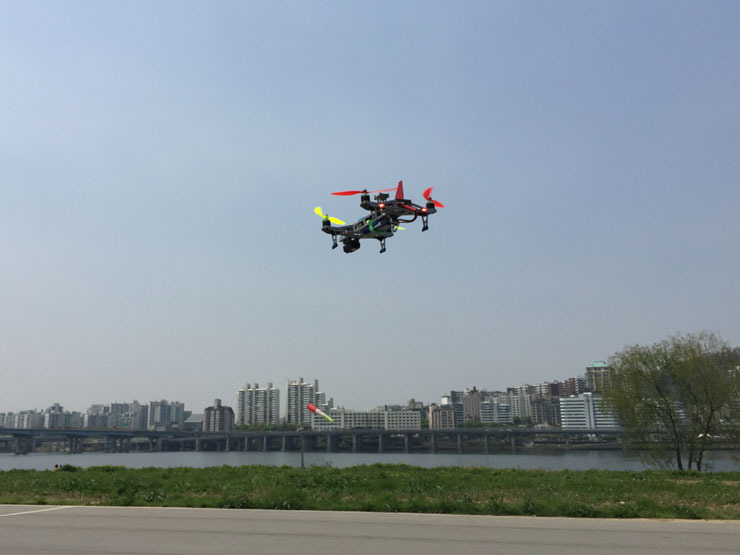
Stabilize 모드에서는 호버링시에 오르락 내리락 고도변화가 있고, 조종스틱을 치면 반응이 꽤 민감합니다.
그러나 Loiter 모드 (GPS모드) 에서는 말뚝 호버링 입니다.
말뚝 호버링을 시켜놓고 스맛폰을 꺼내 찍은 사진입니다.
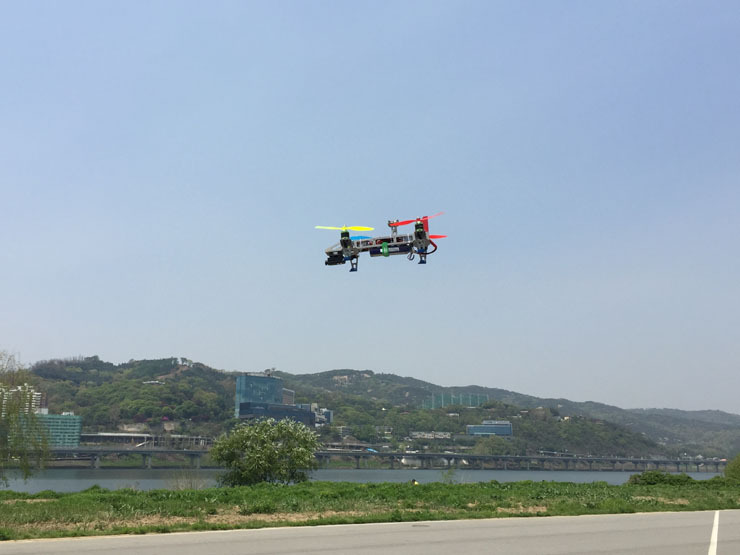
측면모습.
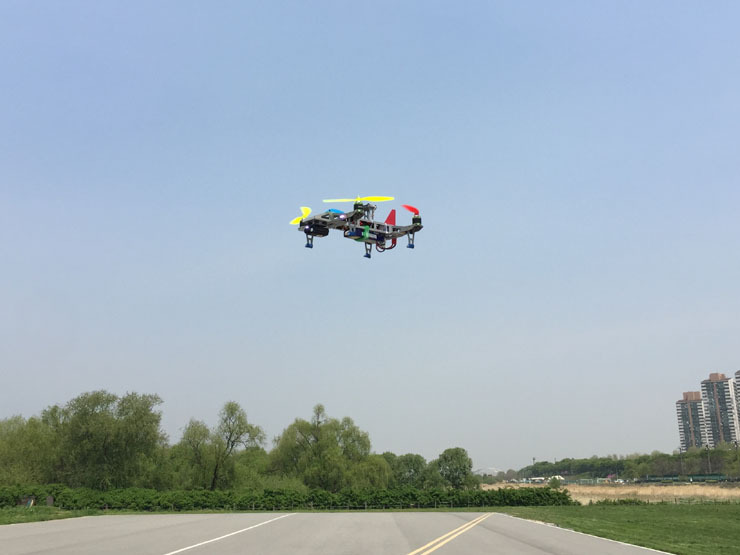
약간 앞쪽.
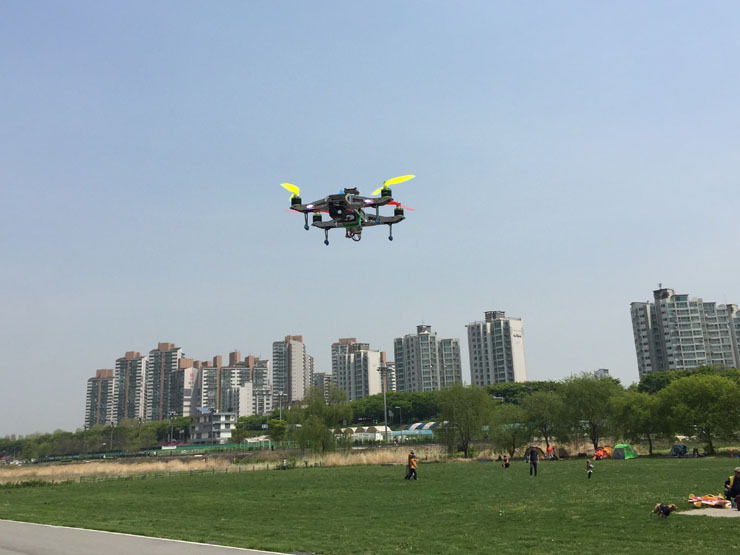
정면.
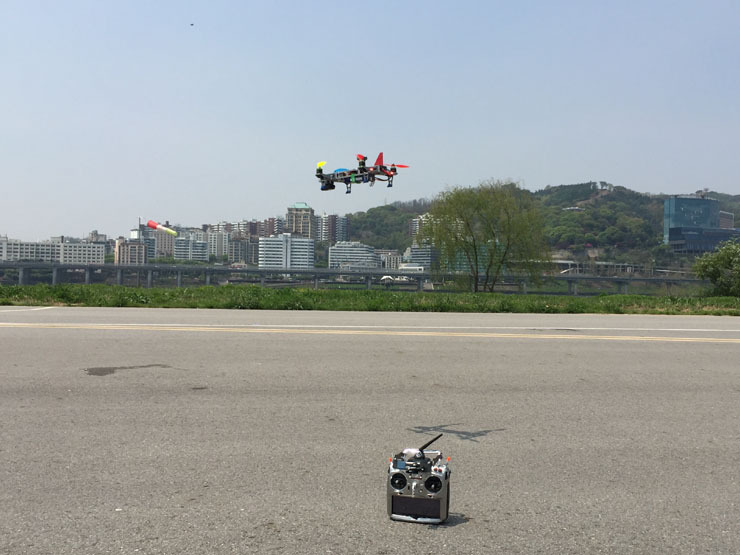
조종기를 바닥에 놓고 한장 더...
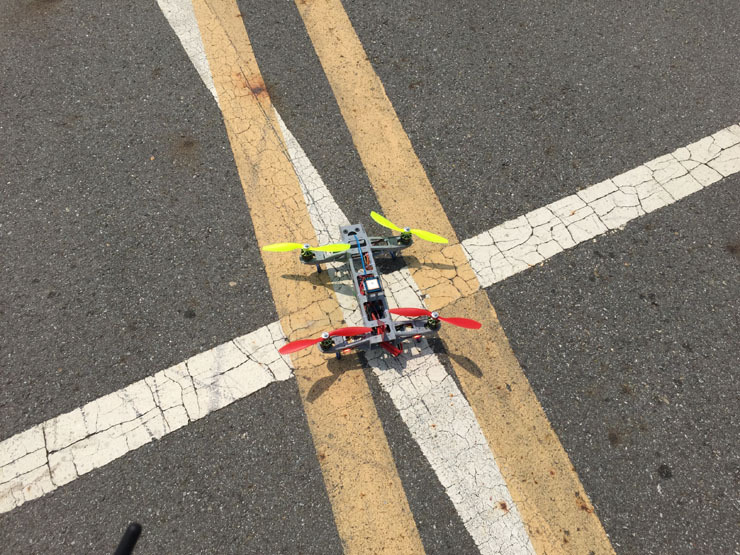
RTL을 테스트하기 위해 활주로 정중앙에 놓고 이륙을 시킵니다.
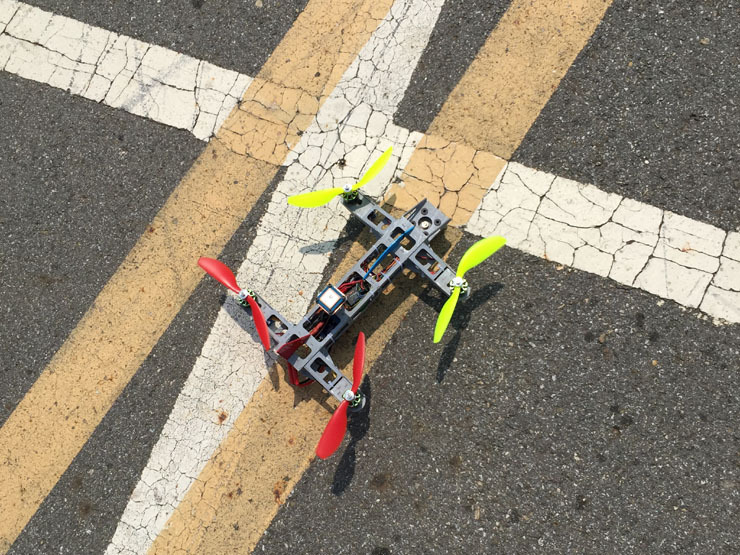
RTL후 착륙한 위치입니다.
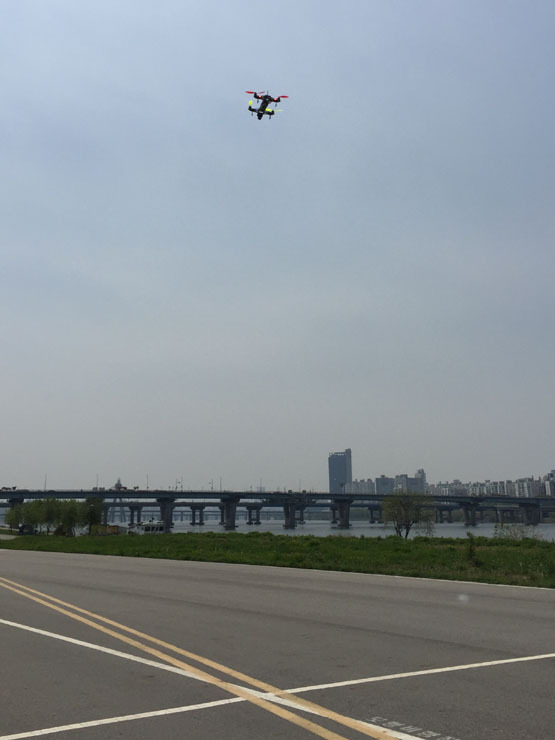
RTL을 재차 시도합니다.
물론 이때에는 항상 비상대기를 해야 합니다. 여차하면 매뉴얼(Stabilize)로 전환을 해야 하니까요.
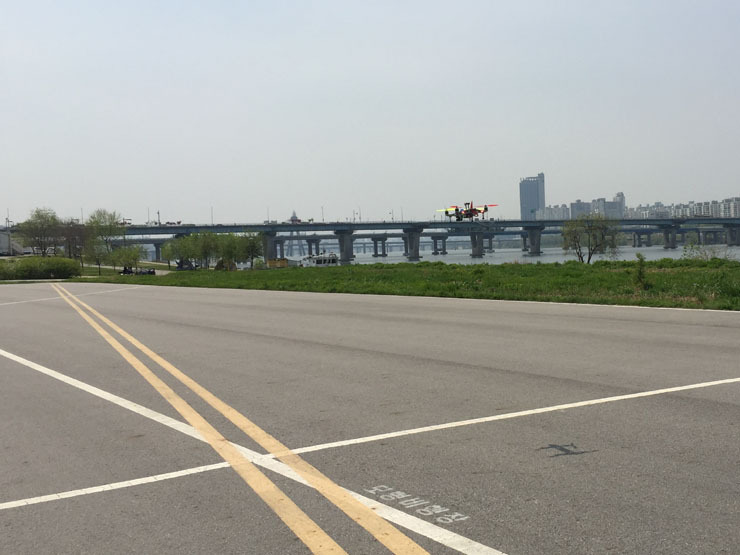
자동착륙을 합니다.
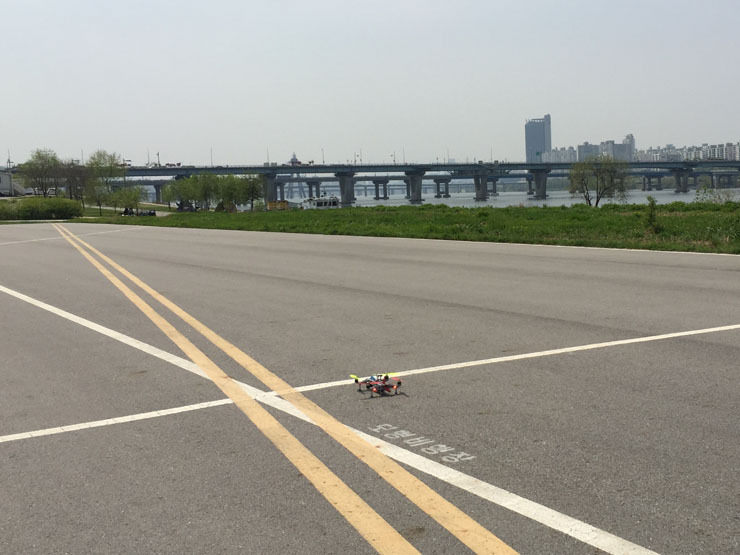
이번에는 약간 벗어났네요.
하지만 GPS 오차를 고려하면, 이 정도면 매우 훌륭한 편입니다.
비행시간(호버링 기준) 테스트 결과 (3s3300mAh 35c)
11.1V (셀당 3.70V) : 8분40초
11.0V (셀당 3.67V) : 10분50초
다음검색